Ученые рассчитали аэродинамику машущего крыла робоптицы
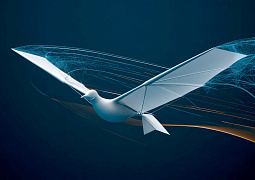
Исследователи из МФТИ совместно с коллегами из ЦНИИ РТК, Нижегородского государственного университета им. Н.И. Лобачевского и Балтийского федерального университета им. И. Канта рассчитали аэродинамику орнитоптера — робоптицы, которая держится в воздухе за счет машущих крыльев. Моделирование показало, что при частоте взмахов 8 Гц даже плоское крыло нулевой толщины создает не сопротивление, а тягу, причем средняя подъемная сила остается такой же, как у неподвижной модели.
Подавляющее большинство современных летательных аппаратов построено по самолетной или вертолетной схеме. У всех у них одни и те же минусы: сильный шум, невысокая энергоэффективность и ограниченная маневренность. Птицы всех этих недостатков лишены. Этим объясняется устойчивый интерес инженеров к орнитоптерам — летательным аппаратам, которые используют для своей работы механику движения машущих крыльев.
Крыло птицы одновременно опускается и поднимается, поворачивается вокруг собственной оси, складывается и меняет форму. Подобная динамика выходит далеко за область применимости традиционных аэродинамических методов расчета. Чтобы построить хоть как-то работающие модели полета птиц, разработчики идут на значительные упрощения. Особенно сложно промоделировать подвижность границы обтекаемого тела. Чаще всего для этого берут метод погруженных границ или адаптацию сетки под новое положение крыла. Оба подхода приводят к тому, что законы сохранения выполняются лишь приближенно, что значительно ограничивает точность вычислений.
Авторы пошли другим путем и применили деформируемые расчетные сетки. Сетка не перестраивается заново, а растягивается и сжимается вместе с крылом, сохраняя постоянное число ячеек. В их подходе физические законы сохранения выполняются точно, а не приближенно.
Прототипом для математической модели послужила механическая модель орнитоптера, разработанная в МФТИ. Крылья в ней сделаны из непроницаемой ткани, натянутой на направляющие спицы, размах составляет 0,908 м. Такая конструкция позволила заменить крылья в расчете поверхностями нулевой толщины, а корпус аппарата не рассматривать вовсе: в модели остались только плоскости крыльев и хвостового оперения.
Сложное маховое движение ученые свели к суперпозиции двух простых периодических вращений. Первое из них — взмах, колебание плоскости крыла вокруг продольной оси аппарата с амплитудой 15 градусов. Второе — крутка, вращение крыла вокруг его собственной оси с амплитудой 5–7 градусов. Сдвиг фаз между двумя колебаниями зафиксировали так, чтобы максимум угла крутки приходился на максимум вертикальной скорости крыла.
Скорость набегающего потока задали равной 20 м/с — примерно в таких условиях летят мигрирующие птицы вроде уток или гусей. Угол атаки, под которым крыло встречает поток, перебирали в трех вариантах: 0, 3 и 6 градусов. Дальше последовали три серии расчетов. В первой меняли частоту взмахов, во второй — угол атаки, в третьей — амплитуду крутки.
Выводы получились весьма полезными для конструкторов. Ученые установили, что симметричные относительно горизонтальной плоскости колебания крыла почти не добавляют подъемной силы, ее по-прежнему обеспечивает угол атаки. Зато те же колебания дают продольную тягу, которая зависит только от кинематики взмаха. Такие результаты позволяют разделить задачи удержания высоты и поддержания продольной скорости. Первая задача решается подбором угла тангажа, а вторая — подбором частоты и углов взмахов.
Практический вывод для конструкторов легких аппаратов: плоское крыло без аэродинамического профиля способно создавать продольную тягу даже при небольших амплитудах взмаха и крутки. Отказ от сложного профиля в пользу натянутой на спицы ткани не лишает конструкцию тяги.
«Птицы остаются для нас образцом энергоэффективности и маневренности, и чтобы приблизиться к ней, нужно понимать, какой вклад в силы дает каждый элемент взмаха. Теперь у нас есть расчетная модель, которая отвечает на этот вопрос количественно. Следующий шаг — параметрические исследования и оптимизация режимов махового движения для повышения эффективности полета модели», — отметил один из авторов исследования, заведующий лабораторией нейробиоморфных технологий МФТИ Виктор Казанцев.
Исследование выполнено при финансовой поддержке Минобрнауки России и Российского научного фонда.
Источник: Официальный ресурс Министерства науки и высшего образования Российской Федерации